人形机器人正从实验室加速走向量产落地,灵巧手、一体化关节等核心部件的集成度与内部结构精密度持续跃升。但随着量产节奏加快,传统外观检测、接触式测量与破坏性抽检已无法覆盖全维度质控需求,内部隐性缺陷正在直接制约量产良率与服役寿命。
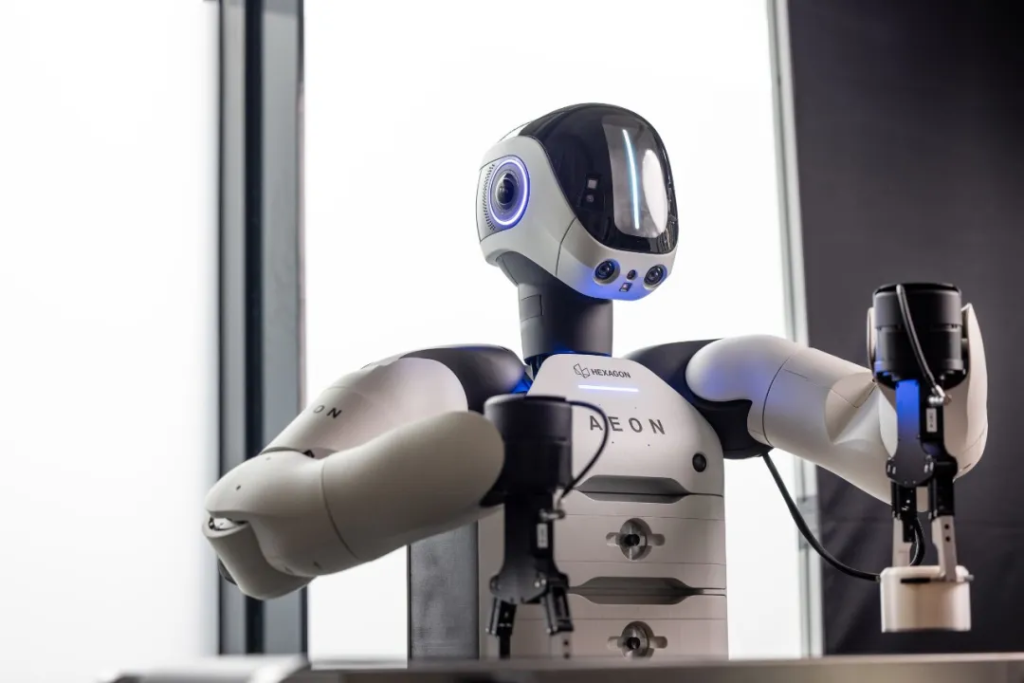
人形机器人的质量痛点,多集中在传动精度、装配一致性、服役可靠性等维度,且大多属于“内部隐性问题”,传统手段难以覆盖。
核心质量挑战,卡住量产爬坡步伐
01 小模数齿轮传动精度检测难
人形机器人灵巧手关节模组的传动单元包括谐波减速器、行星齿轮组、摆线减速器及丝杠传动件等,普遍采用模数1以下的小模数精密齿轮。传统接触式测量受测头尺寸、测量可达性限制,难以深入齿根区域完成完整齿廓扫描,很难实现小模数齿轮全齿面的几何尺寸与形位公差全覆盖检测。
02 关节装配啮合质量管控难
一体化关节需要在有限空间内高度集成上百个精密零部件。装配过程中产生的齿轮啮合偏差、同轴度误差、紧固件漏装等问题,在壳体封装后处于完全不可观测的状态。装配精度偏差会直接造成齿轮啮合间隙失控,导致传动系统功率损耗上升、传动效率下降。然而传统测量方式受物理可达性限制,无法对装配后齿轮的内部啮合状态进行精准量化,也难以复现真实装配工况下的啮合接触情况。
03 运行疲劳损伤难以追踪
人形机器人在循环交变载荷下,关节齿轮、轴承及结构件的疲劳损伤会持续累积,逐步表现为微观裂纹的萌生与扩展,并伴随材料性能退化,直接影响整机寿命与可靠性。传统检测以定期离线拆检为主,主要获取表面磨损与已显露缺陷信息,难以持续追踪内部裂纹萌生与扩展的演化过程。
CT破局:从“看不见”到“精准分析”
面对“看不透、测不准、追不全”的质量管理难题,工业CT可为人形机器人精密传动部件提供高精度无损检测解决方案。设备采用全花岗岩机身平台,热膨胀系数低,配合高精度光栅尺、空间补偿和温度补偿系统,从硬件底层为高精度检测奠定基础。
可变焦距与高精度成像:搭载FDD可变焦距技术,焦距可灵活调节,适配不同尺寸的小模数齿轮与关节总成,兼顾高分辨率成像与扫描效率。
全空间误差补偿:结合高精度光栅尺与独立闭环运动控制,保障全行程测量精度;全链路温度补偿机制可抵消环境温度波动对检测结果的干扰。
专业CT数据分析:配套Volume Graphics专业CT数据分析软件,支持三维体素重建、高精度尺寸计量、GD&T形位公差评定、内部缺陷识别及CAD数模比对,可识别齿轮内部孔隙、隐藏形位偏差和装配啮合间隙等传统手段难以发现的细节。
齿轮参数量化分析:检测数据可对接专业齿轮测量软件,提取齿廓、齿向、齿距、齿宽等几何参数,实现齿轮检测的一站式量化分析,一次扫描即可输出完整质量数据。
实战场景落地,直击质量管控痛点
针对小模数齿轮单件检测,工业CT系统可完整呈现齿根、齿槽等结构,精准识别齿根微裂纹、齿面孔隙夹杂。搭载专业齿轮模块和评价算法后,可输出齿形、齿距偏差等全参数检测报告。
对于关节总成,单次静态扫描即可获取完整三维体数据,精准测量中心距偏差、直观呈现啮合间隙距离,并评估装配对中偏差对间隙匹配的影响,有效规避间隙失配引发的传动回差、冲击异响与疲劳磨损。整个过程可在不破坏工件的前提下完成。
工业CT以非破坏性全域穿透检测、高灵敏度缺陷检出、三维全维度检测及智能化分析等技术优势,为人形机器人核心部件提供全生命周期质量检测的解决方案与体系化支撑。
文章转自海克斯康制造智能官方公众号,如有侵权,请联系删除。