关闭菜单
计量NEWS
  • 首页
  • 新闻
    • 行业快讯
      • 头条新闻
      • 精选资讯
      • 通知公告
    • 专题报道
      • 编辑推荐
      • 商业专题
      • 技术前沿
    • 应用案例
      • 客户案例
      • 行业解决方案
    • 活动与培训
      • 活动日历
      • 活动报道
      • 线上研讨会
      • 2026年度奖项评选
    • 计量月刊
    • 计量周报
  • 计量技术与设备
    • 接触式测量
      • 三坐标测量机
      • 接触式测头与关节臂
      • 手持便携测量设备
      • 夹具与固定装置
    • 光学与非接触式测量
      • 三维扫描系统
      • 激光跟踪仪
      • 摄影测量
      • 影像测量系统
      • 光学干涉仪
      • 光学检测传感器
      • 激光雷达
    • 工业CT与X射线检测
      • 工业CT
      • 二维X射线检测系统
    • 表面光洁度仪与量具
      • 表面光洁度仪
      • 量具
  • 工业自动化
    • 多传感器测量系统
    • 自动化应用
  • 新兴技术
    • 具身智能
    • 人工智能 AI+
  • 软件
    • 测量分析与检测软件
    • 数据处理与编辑软件
    • 逆向工程与三维设计软件
    • 质量管理系统
  • 行业应用
    • 航空航天
    • 汽车工业
    • 精密电子
    • 重工能源
    • 机械制造
    • 科研医疗
    • 新兴产业
  • 知名企业
    • 蔡司工业
    • 先临三维
    • 天准科技
    • 博力加 PolyWorks
热门文章

突破传统杠杆表测量极限:丹青Sylvac LPD系列数字杠杆测头

2026年10月24日

数控机床综合精度快速评估与诊断:API无线球杆仪应用案例

2026年10月24日

三坐标测量精度怎么看,关键看这3个参数

2026年10月24日

工程机械部件非接触高精度三维检测:API 9D LADAR(9D激光雷达)应用案例

2026年10月24日

告别高空登轨作业!工业轨道直线度数字化检测新升级!

2026年10月24日

走出室内测量场景,在船舶建造现场它又有怎样的表现?

2026年10月24日
Facebook 推特 Instagram
  • 关于我们
  • 联系我们
  • 注册
  • 登录
计量News国际站
计量NEWS
  • 首页
  • 新闻
    • 行业快讯
      • 头条新闻
      • 精选资讯
      • 通知公告
    • 专题报道
      • 编辑推荐
      • 商业专题
      • 技术前沿
    • 应用案例
      • 客户案例
      • 行业解决方案
    • 活动与培训
      • 活动日历
      • 活动报道
      • 线上研讨会
      • 2026年度奖项评选
    • 计量月刊
    • 计量周报
  • 计量技术与设备
    • 接触式测量
      • 三坐标测量机
      • 接触式测头与关节臂
      • 手持便携测量设备
      • 夹具与固定装置
    • 光学与非接触式测量
      • 三维扫描系统
      • 激光跟踪仪
      • 摄影测量
      • 影像测量系统
      • 光学干涉仪
      • 光学检测传感器
      • 激光雷达
    • 工业CT与X射线检测
      • 工业CT
      • 二维X射线检测系统
    • 表面光洁度仪与量具
      • 表面光洁度仪
      • 量具
  • 工业自动化
    • 多传感器测量系统
    • 自动化应用
  • 新兴技术
    • 具身智能
    • 人工智能 AI+
  • 软件
    • 测量分析与检测软件
    • 数据处理与编辑软件
    • 逆向工程与三维设计软件
    • 质量管理系统
  • 行业应用
    • 航空航天
    • 汽车工业
    • 精密电子
    • 重工能源
    • 机械制造
    • 科研医疗
    • 新兴产业
  • 知名企业
    • 蔡司工业
    • 先临三维
    • 天准科技
    • 博力加 PolyWorks
计量NEWS
首页»计量技术与设备»三坐标测量精度怎么看,关键看这3个参数

三坐标测量精度怎么看,关键看这3个参数

计量技术与设备 2026年10月24日785 查看

买三坐标时,客户最常问:这台机器测出来到底准不准?这个问题看似简单,答好却不易。精度高低不能只看某一个数字,得看一组有规范依据的指标。真正体现三坐标测量精度的,是这3个参数。

  • 探测误差P:描形状,测头“手稳不稳”?
  • 长度示值误差E₀:量长度,机器准不准?
  • 长度示值误差重复性R₀:同一个尺寸反复测,结果稳不稳?

这3个参数不是随意规定的,它们背后是三坐标测量误差的两类来源。要读懂指标,先得弄清误差从哪里来。
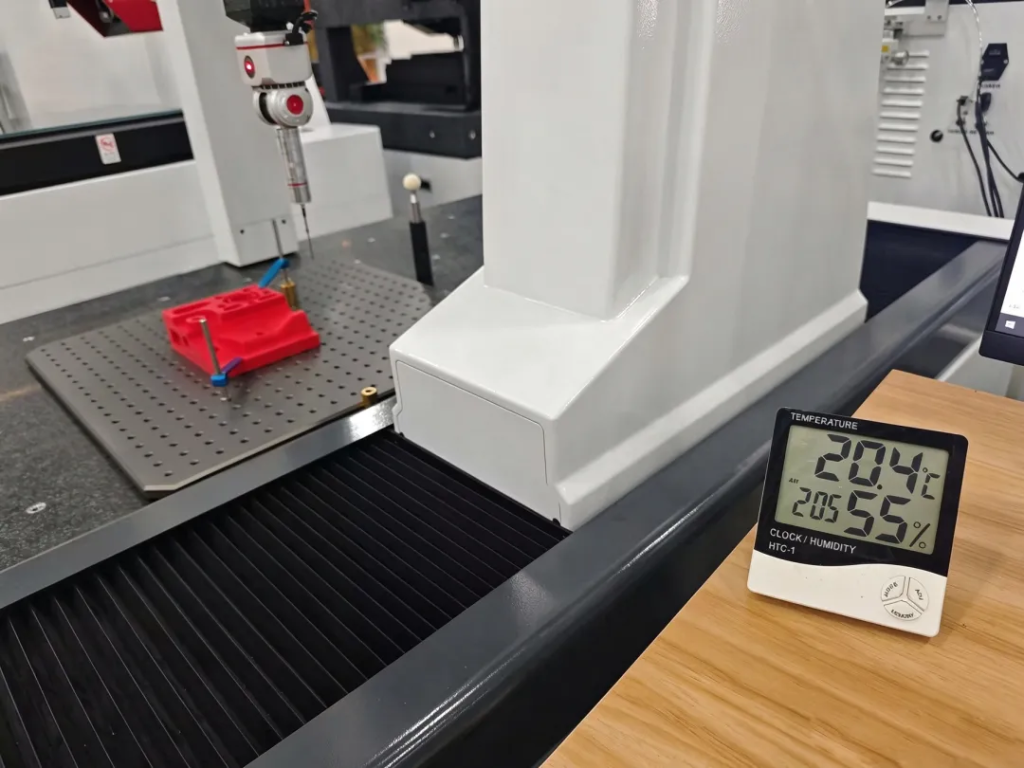
一、三坐标测量误差从哪来?

三坐标的测量误差来源较多,可分为两类:

整机误差。导轨的直线度、三个轴的角摆(滚动、俯仰、偏摆)、光栅尺的刻线误差、轴间垂直度等。这类误差是“位置”的函数,测头走到行程的不同位置,误差就不同,而且测量距离越长,累积越大。

测头误差。测头的各向异性(不同方向触碰球面,偏差不同)、测球圆度、测杆弯曲、预行程、瞄准误差等。这类误差主要取决于“探测方向”,和测头站在行程的哪个位置关系不大。

两类误差混在一起,只能得出“机器不准”的结论,却查不出“哪里不准”。根据误差来源,我们可以进行针对性的误差分离验证,一个“聚焦”(探测误差)、一个“广角”(长度示值误差)。

探测误差P是“聚焦”:把机器“钉”在一个标准球附近不动,让测头从四面八方去碰球,空间极度收敛、方向极度发散。机器移动范围小,机身机构带来的误差可忽略;测头动,测头各个方向的误差全部暴露。

长度示值误差E₀是“广角”:让机器跑遍整个行程去量不同长度的量块,探测方向却保持在少数几个,空间极度发散、方向相对收敛。跑得越远,整机误差暴露得越充分;方向有限,测头误差对结果的干扰被压低。

下面,我们以配置单探针触发式测头的三坐标为例,对前面提到的3个参数作具体介绍。

二、探测误差P:测头“手稳不稳”

它管什么?

它评价测头系统在离散点触测下复现形状的能力,也就是探测形状误差,测头从不同方向触碰标准球后,所得到的测量点集能多好地还原真实球面。它回答的不是“某一点准不准”,而是“测头描出来的形状像不像”。

怎么测?

检测标准器:直径10mm~30mm的精密标准球,形状和直径经过校准。

探针长度:探针针尖偏置长度与校准结果密切相关,建议至少选取一个包含坐标测量机生产商建议的长度,也可以在用户常用的范围内选取合适长度进行校准。

测点分布如下:

  • 在检测球的极点(探针方向所定义)一点;
  • 极点下22.5°四点(均匀分布);
  • 极点下45°八点(均匀分布),相对于前一组点旋转22.5°;
  • 极点下67.5°四点(均匀分布),相对于前一组点旋转22.5°;
  • 极点下90°(即在赤道上)八点(均匀分布),相对于前一组点旋转22.5°。

这样的测点分布,核心目的是让探针从尽可能多的不同方向去触碰球面。因为探测误差的一个重要来源是测头的各向异性,探针从不同方向触碰时,内部机械结构的受力和变形方式不同,产生的偏差也不同。采点方向越分散,越能充分暴露这个问题。

为什么这样测?

这里的标准球直径只有10~30mm,整场测试只在测量空间的一个小角落里进行。范围这么小,导轨的直线度、光栅尺的刻线误差、结构角摆等整机误差几乎还“来不及”变化,它们对25个测点的影响基本相同,高斯拟合后基本被扣除干净。剩下的径向距离离散,就主要是测头自己的问题:针尖圆度、测杆弯曲变形、各向异性。这就是“聚焦”:空间上把整机误差关在门外,方向上把测头误差全部请进来。

测试方法:在球面上均匀采集25个点,然后用最小二乘法(高斯拟合)求出球心,rᵢ为第i个测点到球心的距离(i=1,2,…,25)。

PFTU = max(rᵢ) − min(rᵢ),也就是最大距离减去最小距离,得到探测误差PFTU值。

判定方法:PFTU≤技术协议标注限值。例如PFTU≤1.7μm,意思就是探测误差不能超过1.7μm。

三、长度示值误差E₀:机器量长度准不准

它管什么?

长度示值误差E₀评价的是三坐标测量机的长度测量误差,也就是测量工件线性尺寸(两点间实际距离)时,机器本身的示值误差有多大。

怎么测?

检测标准器:使用经过校准的标准量块,五个量块一组,最短量块不长于30mm,最长量块不短于测量空间对角线的66%。

测试方法:

  • 使用5个不同尺寸的实物标准器,比如量块;
  • 在标准器的两个工作端面上各测量一个点,尺寸测量值为两点间沿标准器长度方向的距离;
  • 在7个不同的方向或位置对5个尺寸实物标准器各测量3次;
  • 总共产生5×7×3=105个测量值;
  • 对105个测得值计算与尺寸实物标准器的参考值之差,作为尺寸测量的示值误差E₀。

标准要求至少覆盖4个不同空间方向,并推荐包含平行于各坐标轴的方向。实际验收中,常采用7个方向和位置,通常包含4条空间对角线。双向测量,是指探针从正、反两个方向分别趋近标准器端面,目的是消除预行程和测头滞后带来的方向性误差。

为什么要这样测?

量块最长要覆盖测量空间对角线的66%,7个方向、105次测量把测量空间扫了个遍:光栅尺刻度误差、导轨直线度、角摆引起的阿贝误差、温度梯度,都随长度和位置累积放大,这正是公式里L/K比例项的来源。而测头的贡献在这里被刻意压低:每个尺寸只在两端各测一点,探测方向有限,测头各向异性的误差对长度值的影响相对稳定、甚至部分自相抵消,再加上双向趋近抵消了预行程和测头滞后。这就是长度示值误差说的“广角”。

|E₀| = A + L/K

  • A:常数项(基础误差),单位μm,代表与测量长度无关的固定误差;
  • L:被测长度,单位mm;
  • K:长度误差增长系数,无量纲,表示被测长度每增加Kmm,允许误差增加1μm,K越小,误差随长度增长越快。

例如:|E₀|≤2.2 + L/400,即K=400,意思是基础误差为2.2μm,被测长度每增加400mm,允许误差增加1μm。

判定方法:这105个示值误差E₀,每个都应满足|E|≤A+L/K(L取该标准器的标称长度)。

为什么用“A + L/K”这个形式?

这个公式反映了长度测量误差的物理规律:

A项(常数项):即固定误差,比如测头瞄准误差、探针接触变形、软件拟合算法的基础偏差。无论测多短的长度,这部分误差都存在。

L/K项(比例项):即随测量长度累积的误差,比如机器导轨的直线度偏差、光栅尺的刻度误差、温度梯度引起的热膨胀。长度越长,这部分累积误差越大。

把两个误差源叠加,就得到了A + L/K的形式。这是一种“线性包络”,所有测量偏差在包络区域内才算合格。

四、长度示值误差重复性R₀:同一个尺寸反复测,结果稳不稳?

它管什么?

如前面所说,E₀回答的是机器“量长度准不准”,R₀回答的则是同一个尺寸反复测量的结果“稳不稳”。

怎么测?

在E₀测试中,每个长度在每个方向测了3次,对这3次结果取极差:最大值减最小值。5个长度×7个方向,一共得到35组极差。R₀就是这些极差中的最大值,与允许限值R₀,MPL比较。

例如,同一长度测3次:第1次100.002mm;第2次100.004mm;第3次100.001mm;极差=0.003mm。

为什么要这样测?

这场测试不新增标准器、不重新装夹,直接从E₀的105个数据里提取,因为重复性要评的是同一条件下的离散程度,换标准器、换装夹反而会引入新的变量。每组测3次,是规范认定的够用样本:次数再多,等温变化、装夹松动等新干扰就会带入,测的就不是重复性了。用极差而不用标准差,是因为验收要抓“最坏情况”:机器偶尔抖一下,标准差可能被平均得看不出来,极差一定现形。

35组取最大,是木桶原理:只要在最不利的方向、最不利的长度上飘过一次,整机就判不稳。更关键的是,极差天生会“过滤”系统误差:同一组的3次测量,导轨位置、温度条件几乎没变,系统误差的分量基本相同,相减后相互抵消,剩下的离散就是纯随机波动。这正是两个指标的分工:E₀和真值比,回答“准不准”;R₀是自己跟自己比,回答“稳不稳”。

总的来说,R₀是重复性体检,检查同一件事做三遍,结果是否稳定。

五、测试环境条件

无论是PFTU,还是E₀、R₀,它们的测试都应在标准参考温度20℃下进行。如果测量机有温度补偿且正常工作,允许在一定温度范围(如18℃~22℃)内测试并启用补偿,具体参考JJF 1064—2024《坐标测量机校准规范》。

六、一张表看懂三坐标的三项体检

以上参数标准参照JJF 1064—2024《坐标测量机校准规范》。注意:PFTU、E₀都是在规定的测针配置(测针长度、是否加接长杆)下标定的,配置不同,结果也不同。

七、总结

三坐标测量精度怎么看?探测误差在局部测量空间里,管测头描形状“手稳不稳”;长度示值误差在大范围测量空间里,管机器量长度“准不准”;长度示值误差重复性,管长度重复测量“结果稳不稳”。3个参数都达标了,这台三坐标才真正靠谱。

文章转自相关公众号,如有侵权,请联系删除。
计量news,精观天下
3D 计量技术 CMM
上一篇文章工程机械部件非接触高精度三维检测:API 9D LADAR(9D激光雷达)应用案例
下一篇文章 数控机床综合精度快速评估与诊断:API无线球杆仪应用案例
Lola
Lola

    相关文章

    接触式测头与关节臂

    突破传统杠杆表测量极限:丹青Sylvac LPD系列数字杠杆测头

    2026年10月24日
    计量技术与设备

    数控机床综合精度快速评估与诊断:API无线球杆仪应用案例

    2026年10月24日
    行业解决方案

    工程机械部件非接触高精度三维检测:API 9D LADAR(9D激光雷达)应用案例

    2026年10月24日
    留言 取消回复

    最新精选

    突破传统杠杆表测量极限:丹青Sylvac LPD系列数字杠杆测头

    2026年10月24日

    数控机床综合精度快速评估与诊断:API无线球杆仪应用案例

    2026年10月24日

    三坐标测量精度怎么看,关键看这3个参数

    2026年10月24日
    热门文章

    国产三坐标走向世界,为何这么难?

    1,902 查看

    蔡司百年美国之路:从精密光学到引领全球科技创新

    1,538 查看

    最近十年,三坐标、扫描仪、工业CT等如何从实验室走向产线,变得更便携?

    1,410 查看
    最新热门

    国产三坐标走向世界,为何这么难?

    2026年2月14日1,902 查看

    蔡司百年美国之路:从精密光学到引领全球科技创新

    2025年12月16日1,538 查看

    最近十年,三坐标、扫描仪、工业CT等如何从实验室走向产线,变得更便携?

    2026年3月25日1,410 查看
    最新精选

    突破传统杠杆表测量极限:丹青Sylvac LPD系列数字杠杆测头

    2026年10月24日

    数控机床综合精度快速评估与诊断:API无线球杆仪应用案例

    2026年10月24日

    三坐标测量精度怎么看,关键看这3个参数

    2026年10月24日

    订阅计量News

    通过提交信息,您将加入计量News的专业网络,第一时间掌握行业动态。

    请在浏览器中启用JavaScript来完成此表单。
    隐私声明 *
    加载
    • 首页
    • 关于我们
    • 联系我们
    • 隐私政策与服务条款
    • 计量News国际站
    © 2026 计量News 版权所有 浙ICP备2025204930号 sitemap

    键入关键词,并按 Enter 键进行搜索。按Esc取消。

    订阅

    订阅计量News,及时获取工业计量与智能制造领域的重要资讯、行业趋势与深度内容。

    请在浏览器中启用JavaScript来完成此表单。
    隐私声明 *
    加载
    微信公众号

    关注微信公众号

    微信公众号二维码

    扫描二维码关注我们

    微信视频号 视频号

    关注视频号

    微信视频号

    扫描二维码关注我们

    资料下载
    联系我们

    联系我们


    邮箱:contact@metrologynews.cn

    电话:17376579771

    微信

    返回顶部