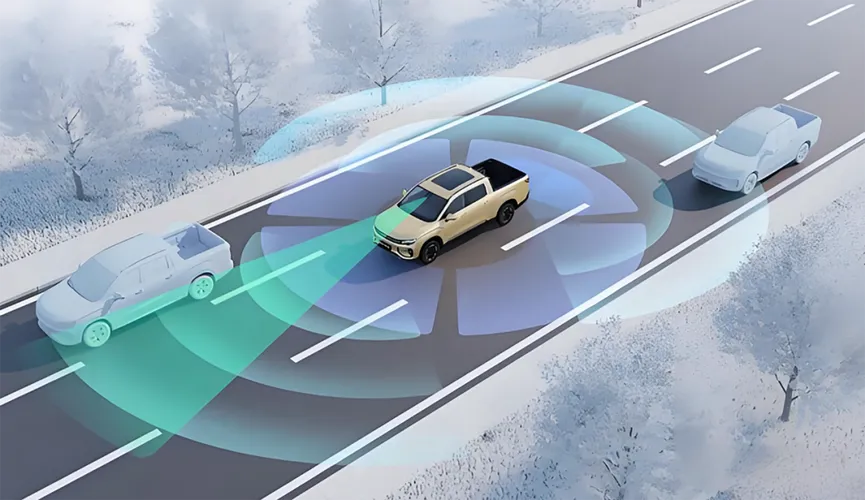
泊车时,自动驾驶真的“看准”了吗?感知系统准不准,直接关乎驾驶安全,需要被检核。但若使用常规的车载GPS/RTK检核,不仅一进车库就信号受限,精度也只有厘米级,而且这仍然是“车辆自己测自己”,缺乏独立参照。
国外一项发表于《Remote Sensing》的研究给出了新思路:找一套完全独立于车辆自身的“裁判”系统,来验证车辆感知系统到底测得准不准,而徕卡MS60正是这项研究的核心组成部分,用于在测试场景中验证自动驾驶车辆自身传感器的探测精度是否可靠。
这套跟踪系统是怎么搭起来的?
系统分为固定端和车载端两部分。固定端是一套带有实体参考点的局域大地测量控制网,徕卡MS60通过后方交会法在这套控制网中灵活架站;车载端则是安装在车顶的相机环形支架——8台Vicon动作捕捉相机呈全景布设,中心固定一个360°棱镜。
测试开始后,徕卡MS60对车顶的棱镜进行近距离动态跟踪测量,与车顶相机捕捉分布在测试场地的反光标记点相互配合,两套系统的测量结果相互融合、彼此验证,共同解算出车辆的六自由度姿态。
为何选择徕卡MS60作为核心工具?
连续动态跟踪,20Hz高频锁定不掉线
测试要求整套系统的测量频率高于20Hz、延迟小于500ms才能捕捉车辆泊车这类近距离机动的连续姿态变化。
徕卡MS60凭借ATRplus自动照准和跟踪锁定功能以及20Hz的高速测距频率,在连续测量模式下,测量时间仅需0.05s,且内部校准与距离测量可同步进行,位置更新不会出现中断,由此达到了对车顶棱镜的实测频率要求。测量延迟只有50—60毫秒,远优于500毫秒的指标要求,充分体现了徕卡MS60在动态目标持续锁定、高频连续测量上的能力。
独立真值基准,不受车载传感器影响
徕卡MS60独立于被测车辆的任何传感器,为车辆的位置提供不受干扰的“参考答案”,是验证自动驾驶感知精度的可信基准。
毫米级精度,满足严苛指标
徕卡MS60搭载WFD波形数字化测距技术,具备最高0.5″的测角精度与1mm+1.5ppm的测距精度。此项研究要求位置不确定度低于5mm(3σ),而徕卡MS60实测定位误差能够稳定达成这一指标,为高精度位姿验证提供关键支撑。
开放集成,多源数据融合不是难题
徕卡MS60的数据通过精确时间协议(PTP)与车辆系统同步,并实现与机器人操作系统(ROS)互操作,与Vicon动捕系统互补融合,共同满足严苛精度要求。
面向自动驾驶车辆近距离场景感知精度验证需求,徕卡MS60凭借毫米级精度、ATRplus自动照准及锁定功能与20Hz高频动态连续跟踪能力,为自动驾驶研发企业、高校及科研机构、智能网联汽车测试场提供可信赖的外部真值基准参考测量方案。
文章转自徕卡测量官方公众号,如有侵权,请联系删除。