六自由度平台(仿真平台)的动态测量
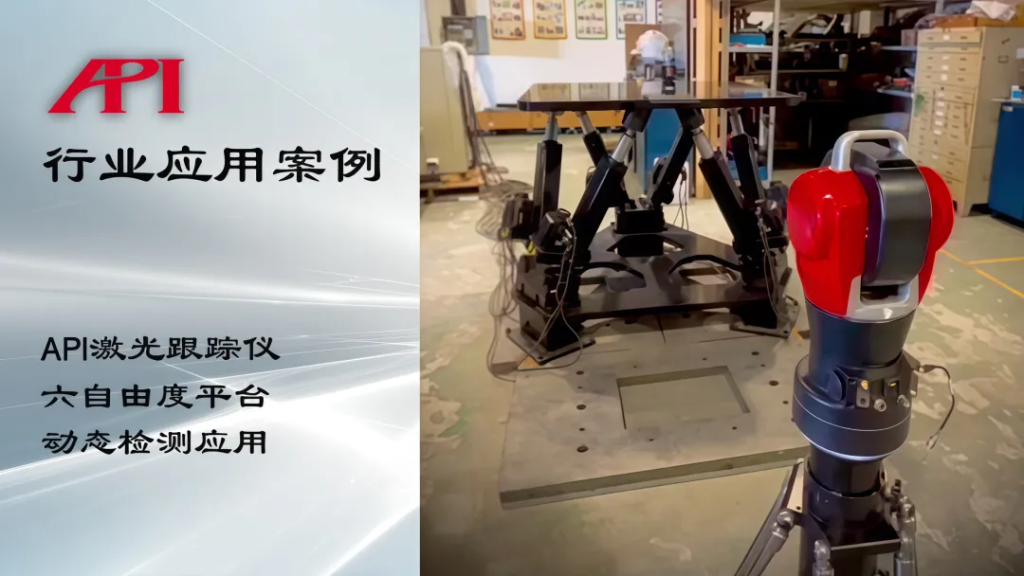
对于现代航空器、航天器、车辆、船舶等的制造研发过程,进行6D动态仿真实验已经成为不可或缺的项目。故此,用于6D仿真的6杆平台动态位姿指标,成为衡量仿真平台性能的硬性指标。实际应用中,机械、控制等多方面因素会产生6D平台的动态运动轨迹误差,误差过大,就会使平台达不到预期的精度要求。
而在评价造成误差的众多原因时,其动态3D空间误差的评价是非常重要的一项。此项数据需要在动态、高精度的情况下测得,这对传统测量方式提出了挑战。传统静态测量手段很难获得有效的动态3D数据,因此,寻找一种大范围、高精度、可动态采数的测量手段,成为解决仿真平台检测问题的关键。
API激光跟踪仪动态3D精度检测解决方案
为解决机构动态3D空间位置精度测量的难题,API公司研发出了3D点动态测量靶标——ActiveTarget活动靶标(以下简称AT靶标)。AT靶标与传统的跟踪仪SMR靶球类似,将跟踪仪激光经由反射镜体反射回跟踪仪,完成空间位置测量。其特别之处在于,AT靶标横、纵两个方向均配备驱动电机,具备自动定位反射靶的能力,相当于一个机动化的SMR。
在实际测量作业中,AT靶标具有如下优势:
- 不管在空间中处于什么方位以及是否移动,AT活动靶标都会始终锁定激光束。即便在快速而任意的移动测量中,激光跟踪仪也不会跟丢激光束;
- 测量过程中,AT活动靶标无需人为手动干预,即可自动跟踪任何旋转运动中的目标体,完成空间3D动态位置的坐标采集;
- AT靶标的出现,使大型5轴/6轴机床、机器人、仿真平台、机构等的动态3D空间位置高精度测量得以轻松实现。
仿真平台3D动态测量需求
针对仿真平台3D动态数据的测量,需使仿真平台在规划路径下启动运行,测得其动态运行轨迹下各位置的数据,并进行计算分析,最终实现:
- 将测得的动态点位坐标与理论运行数模轨迹比较,查看其空间误差值,并得到最大角位移误差及最大线位移误差;
- 通过测得点间距离变化及相对点对中心的角度变化,与对应间隔下的时间比较,得出最大线速度及角速度;
- 将动态轨迹点在三相限平面内投影,查看各运动体间运行过程中的动态匹配性能。
实际测量与目标实现
实际测量时,只需将Radian或iLT激光跟踪仪架设在合适的位置,使激光射入固定在目标端的AT靶标,即可开始测量。目标端沿既定轨迹行进或移动,API激光跟踪仪以1000点/秒的采数速率进行动态测量,并将数据实时传输至测量软件记录,用于实时或后续计算分析。
整个测量过程中,AT靶标始终以最佳姿态面对激光跟踪仪并锁定激光束,自动调整姿态,无需人工干预,保障整个测量过程流畅、高效。
ActiveTarget主动靶标采用高集成设计,体积小巧,整机仅重0.9千克,拥有极高的光学定心精度,并可在水平方向实现360°无限旋转,方便以任何姿态装卡在待测目标末端,为测量作业提供便利。同时,其采用电池供电,彻底摆脱线缆束缚;在常规环境中,工作续航超过16小时,为整个测量作业的流畅开展提供有力保障。
结论
综上所述,API品牌的Radian或iLT激光跟踪仪配合ActiveTarget活动靶标,整套系统安装方便、快捷,操作简单。只需对跟踪仪以及AT活动靶标进行几个简单步骤的安装,就可以完成仿真平台的动态3D轨迹测量工作,为整体提高仿真机的性能打下良好基础。
更多拓展
除了本文中介绍的ActiveTarget活动靶标,API还基于对测量现场的不断探索以及深入了解,开发了其他激光跟踪仪功能拓展附件,如可以动态检测6维参数的STS六维传感器、可以测量深孔和隐藏点的vProbe智能测头等。各附件产品功能可参考API相关产品资料。
内容转自相关官方公众号,如有侵权,请联系删除。