机器人搭载式三维检测能够自动采集复杂零部件的几何数据,并将测量与报告环节整合到现有质量工作流程中。将 Ajile DepthScan 三维成像仪与 PolyWorks 检测软件相结合,可利用机器人的定位能力,从多个观察角度采集零部件特征,随后将生成的点云与 CAD 模型及工程图纸进行比对测量。
这一方案针对自动化光学检测中的一项关键挑战:如何确保从合适的角度采集关键特征,以支持可靠的尺寸测量。例如,孔腔、螺栓孔和侧面等特征,可能需要从接近法向的角度进行观察,才能获得有效的测量数据。
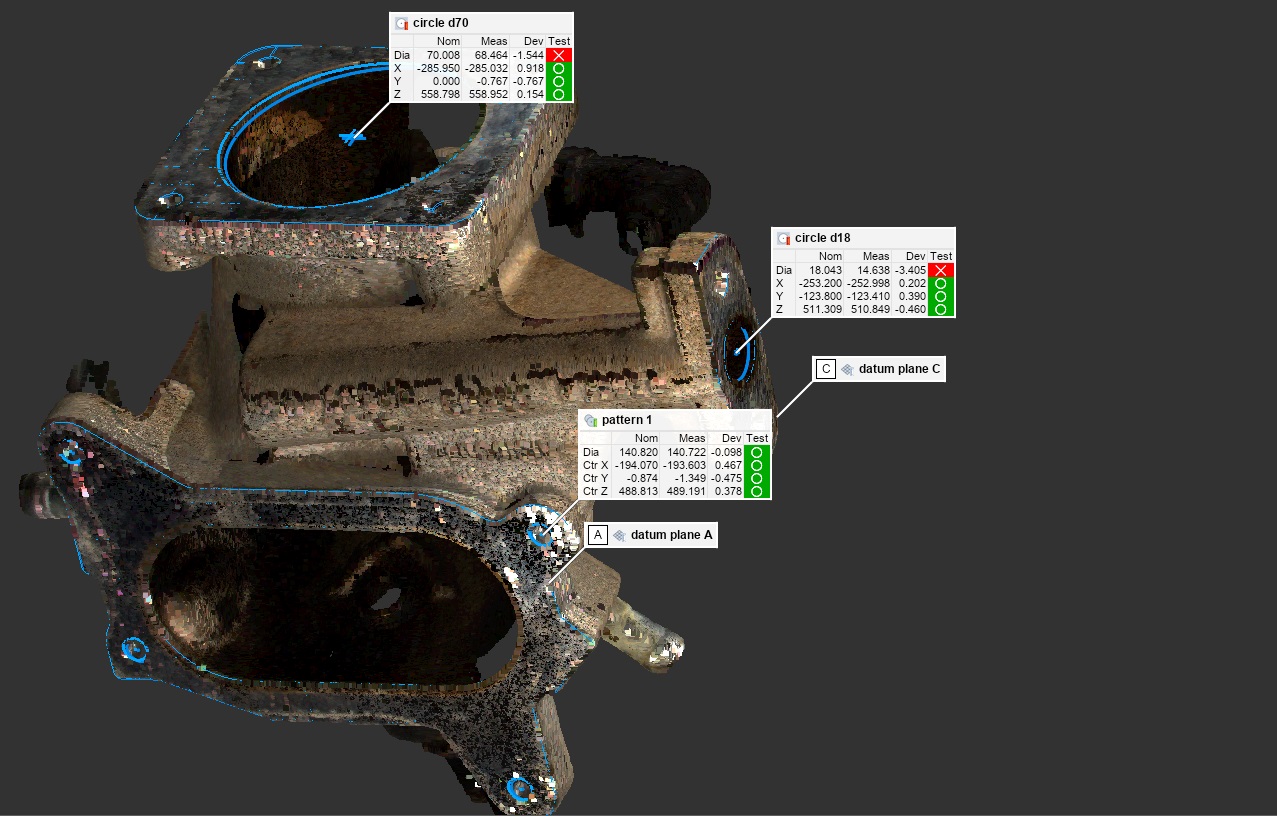
机器人搭载 DepthScan 三维成像仪,按照预先编程的路径移动至零部件周围的指定位置,从所需视角采集这些特征。各次采集的数据会在机器人的坐标系中完成配准,并合成为代表被检零部件的全彩色点云。
随后,点云数据被导入 PolyWorks 进行处理。软件依据 CAD 模型和工程图纸中定义的特征、基准及公差,评估零部件的尺寸符合性,并生成测量结果,显示实际值相对于理论值的偏差,以及各项指定检测项目是否合格。
从测量单元标定到自动化检测
检测流程首先从机器人搭载式成像系统的标定开始。Ajile Calibrate 会引导用户完成手眼标定,确定成像仪相对于机器人末端法兰的位置和姿态。随后,使用标准参考件对测量单元进行验证,确认系统状态符合要求后,方可开始生产检测。
机器人的运动程序、位置设定和安全配置则单独完成。在每个预设检测位置,机器人会发出到位信号,成像系统随即采集所需视角的数据,完成后机器人再移动至下一个位置。
检测规划在 PolyWorks 中完成,依据是零部件的 CAD 模型和工程图纸。现有基于 CAD 的测量计划可以作为起点,但对于基于扫描数据的检测,还需要针对点云数据配置相应的特征提取参数。检测计划建立后,可以保存为模板,供后续同类零部件重复使用。
在生产过程中,操作人员通过 Ajile Inspect 选择待检零件、输入其序列号并启动检测循环。机器人按照预设顺序依次完成各个视角的采集,随后由 PolyWorks 对采集数据进行评估并显示结果,同时突出显示超出规定公差范围的检测项目。
每个零件的检测结果都会单独保存,也可以批量导出报告,为质量文件管理和测量追溯提供记录。
从机器人编程检测到固定式检测单元
机器人搭载式检测也为实现更高通量的自动化测量提供了路径。在机器人检测单元上确定并验证所需的观察位置后,可以将相同的检测几何布局应用于围绕零部件布置的固定式 Multi-DepthScan 多成像仪框架。
在这种配置下,多个成像仪能够同时采集零部件数据。与机器人依次移动到不同位置进行采集相比,这种方式可以缩短数据采集所需的时间。
因此,机器人检测单元可用于开发和验证检测方案;而在对检测速度要求较高的生产环境中,固定式多成像仪配置则有望进一步缩短检测周期。
通过将可编程光学数据采集与基于 CAD 的尺寸评估相结合,这一工作流程把机器人检测与成熟的计量软件及报告体系连接起来,使制造企业能够从工艺开发阶段灵活的机器人引导检测,逐步过渡到适用于批量生产的高速固定式检测。
了解更多信息: www.ajile.ca